
محاكي الذراع الروبوتية
توأم رقمي ثلاثي الأبعاد للروبوت التعاوني Fairino FR5 بستة محاور. حرّكه مفصلاً مفصلاً أو من أداته، وعلّم النقاط بسحب الذراع، واكتب البرامج رسومياً أو بلغة Lua، وشغّلها في خلايا إنتاج حقيقية — بأمان وعلى حاسوب عادي.
ماذا يمكنك أن تفعل
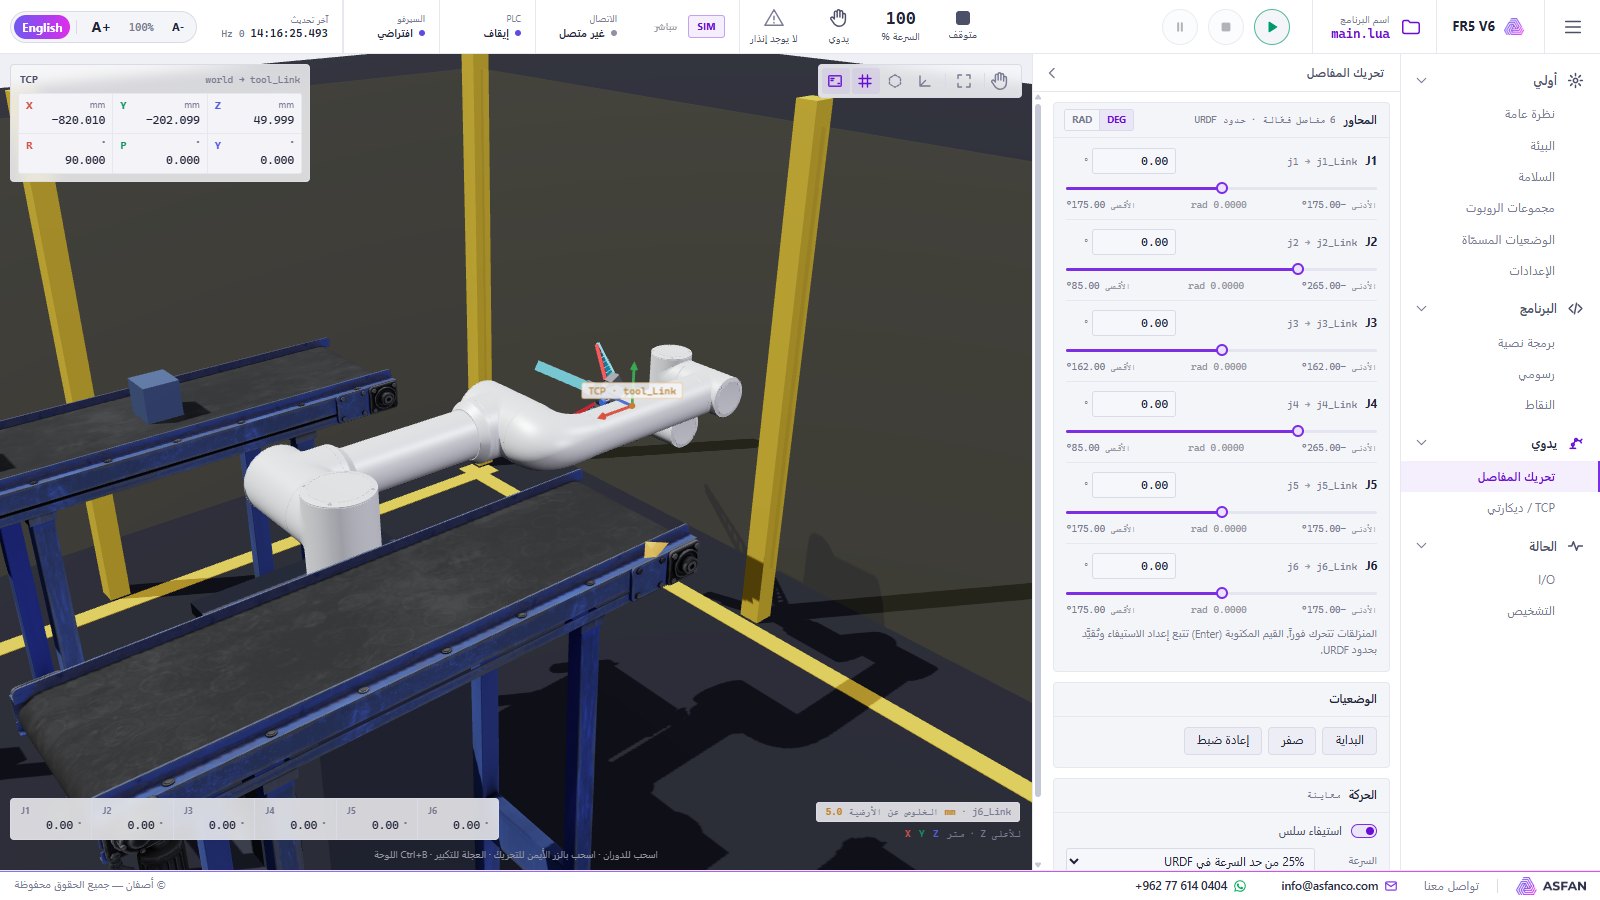
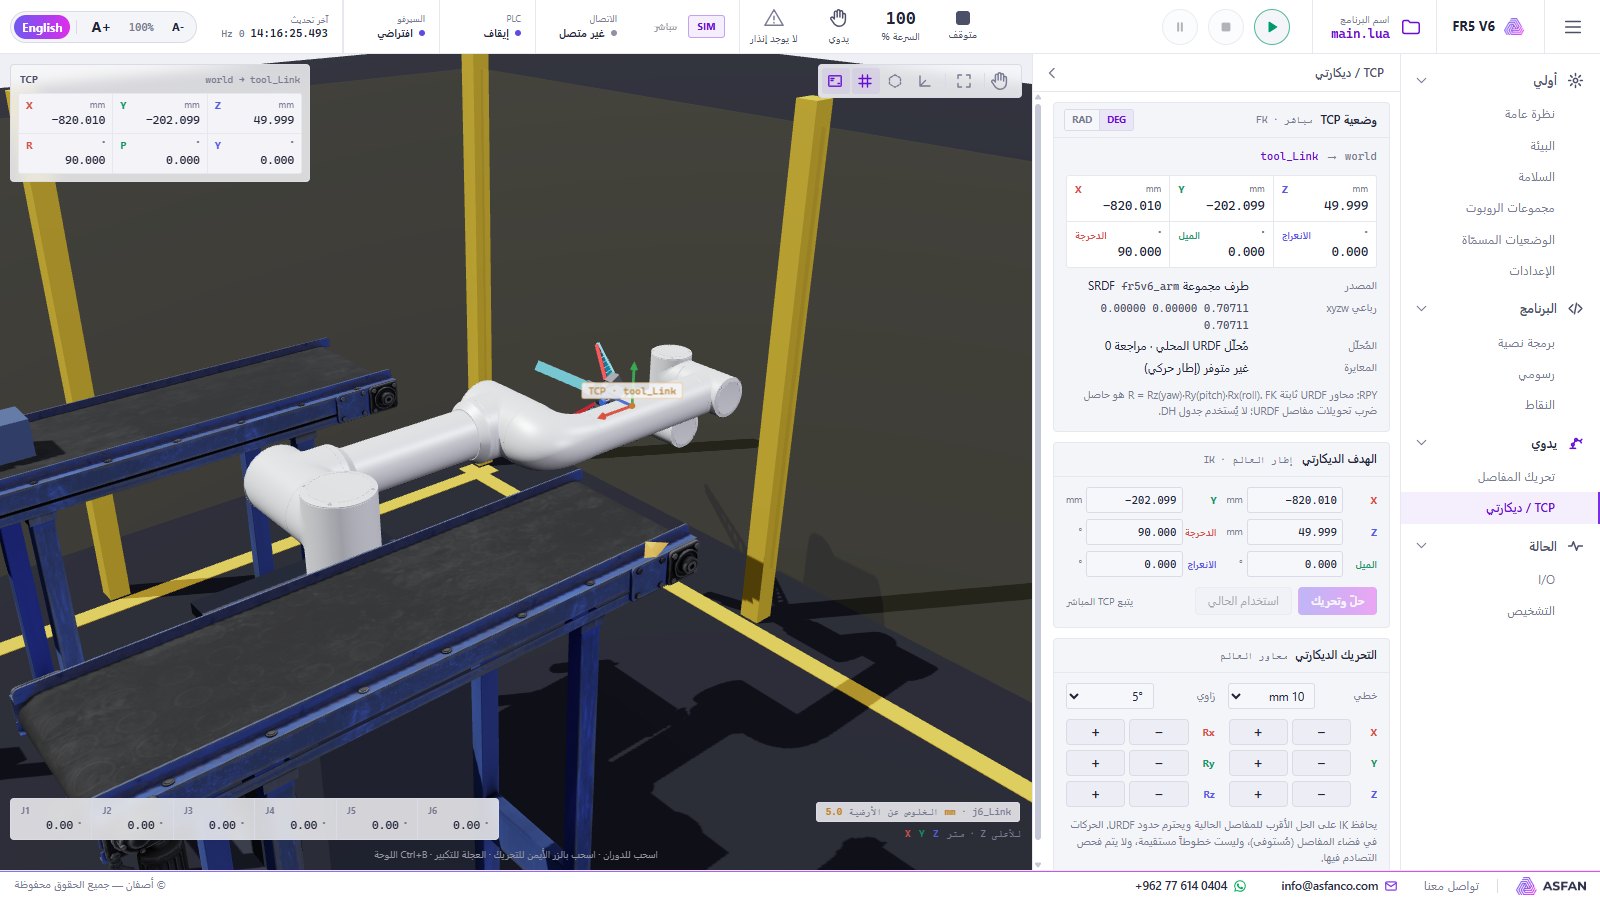
التحكم اليدوي
تحريك المفاصل بمنزلق لكل محور، والتحريك الديكارتي (TCP) في X وY وZ والدوران، مع حركيات عكسية تختار الحل الأقرب للوضعية الحالية.
تعليم النقاط
سجّل المواضع بمفتاح واحد (R)، وعاينها وأعد تعليمها، أو فعّل التعليم بالسحب وحرّك الذراع بالفأرة في العرض ثلاثي الأبعاد.
البرمجة الرسومية
ابنِ البرامج من قائمة أوامر: PTP وLIN وMoveJ وMoveL والبداية والوضعيات المسمّاة والتكرار والشروط والانتظار والمداخل والمخارج — بدون كتابة.
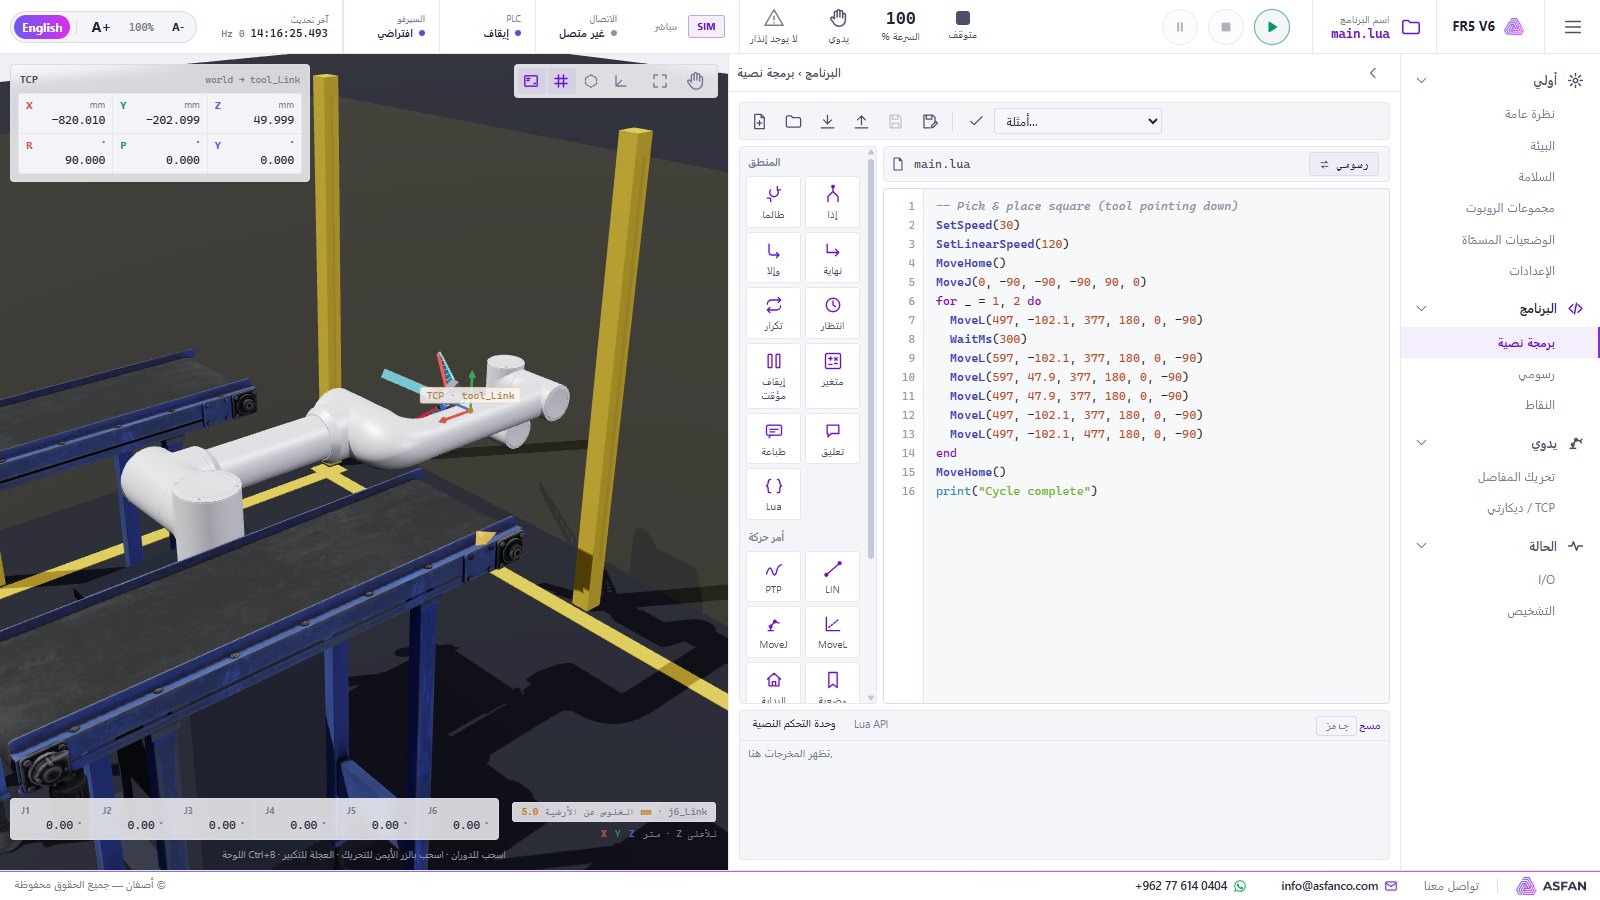
البرمجة بلغة Lua
نفس البرنامج ككود بأوامر على نمط Fairino، مع فحص الصياغة والأمثلة واستيراد وتصدير ملفات .lua.
خلايا الإنتاج
التحميل على المنصات، ولحام MIG، وتغذية آلة CNC، وخط إنتاج بناقلين، لكل منها إشاراتها وبرنامجها الجاهز.
السلامة والمداخل والمخارج
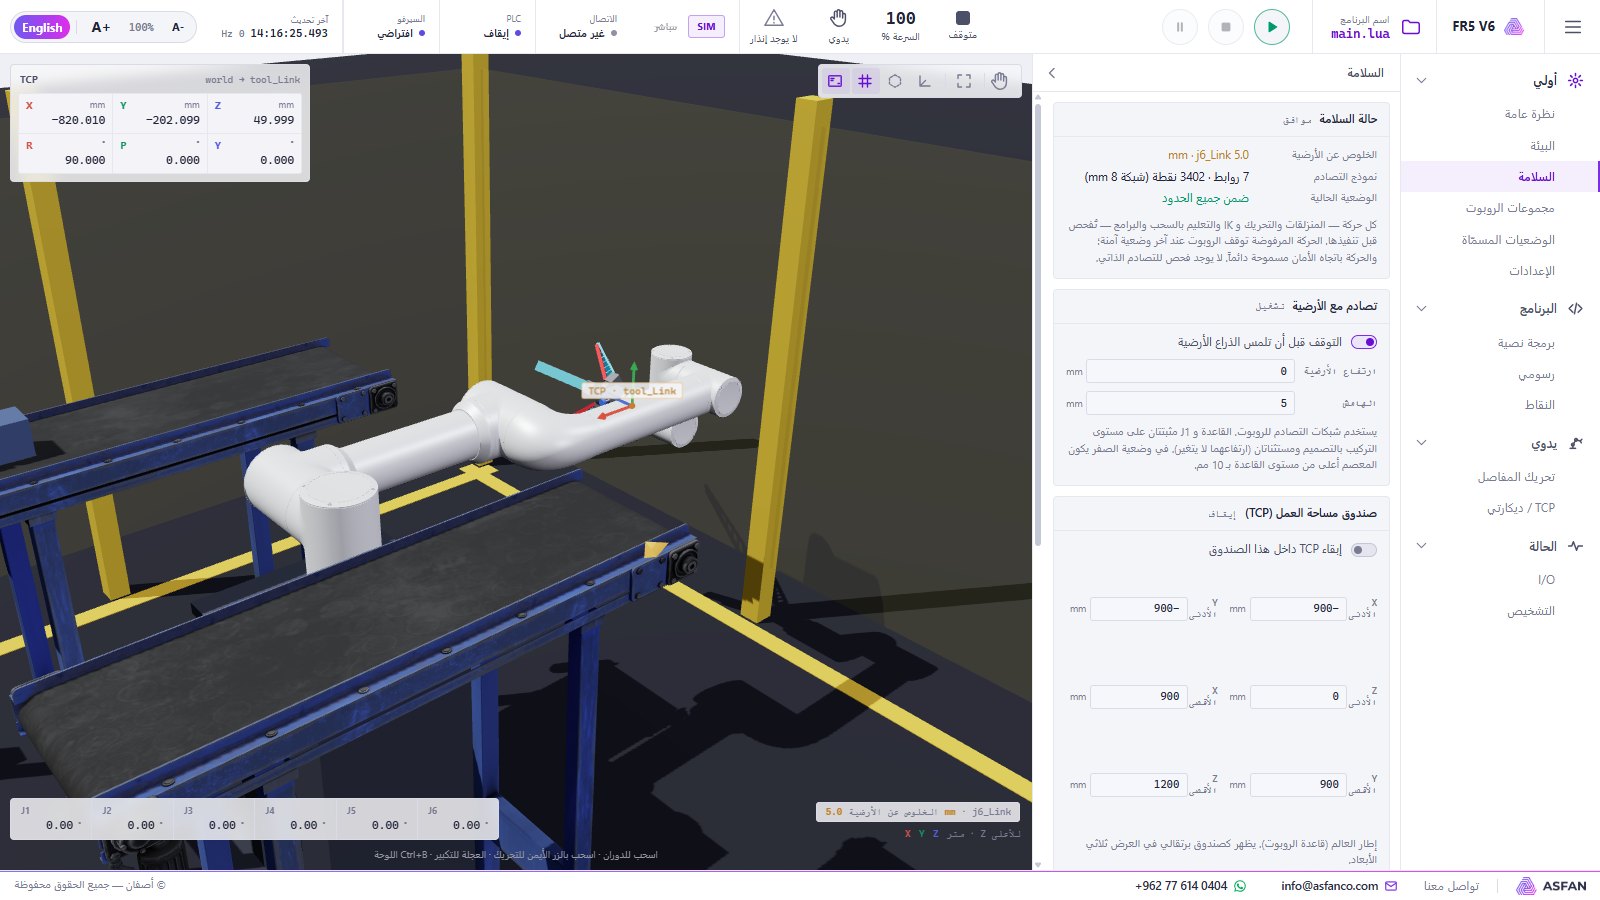
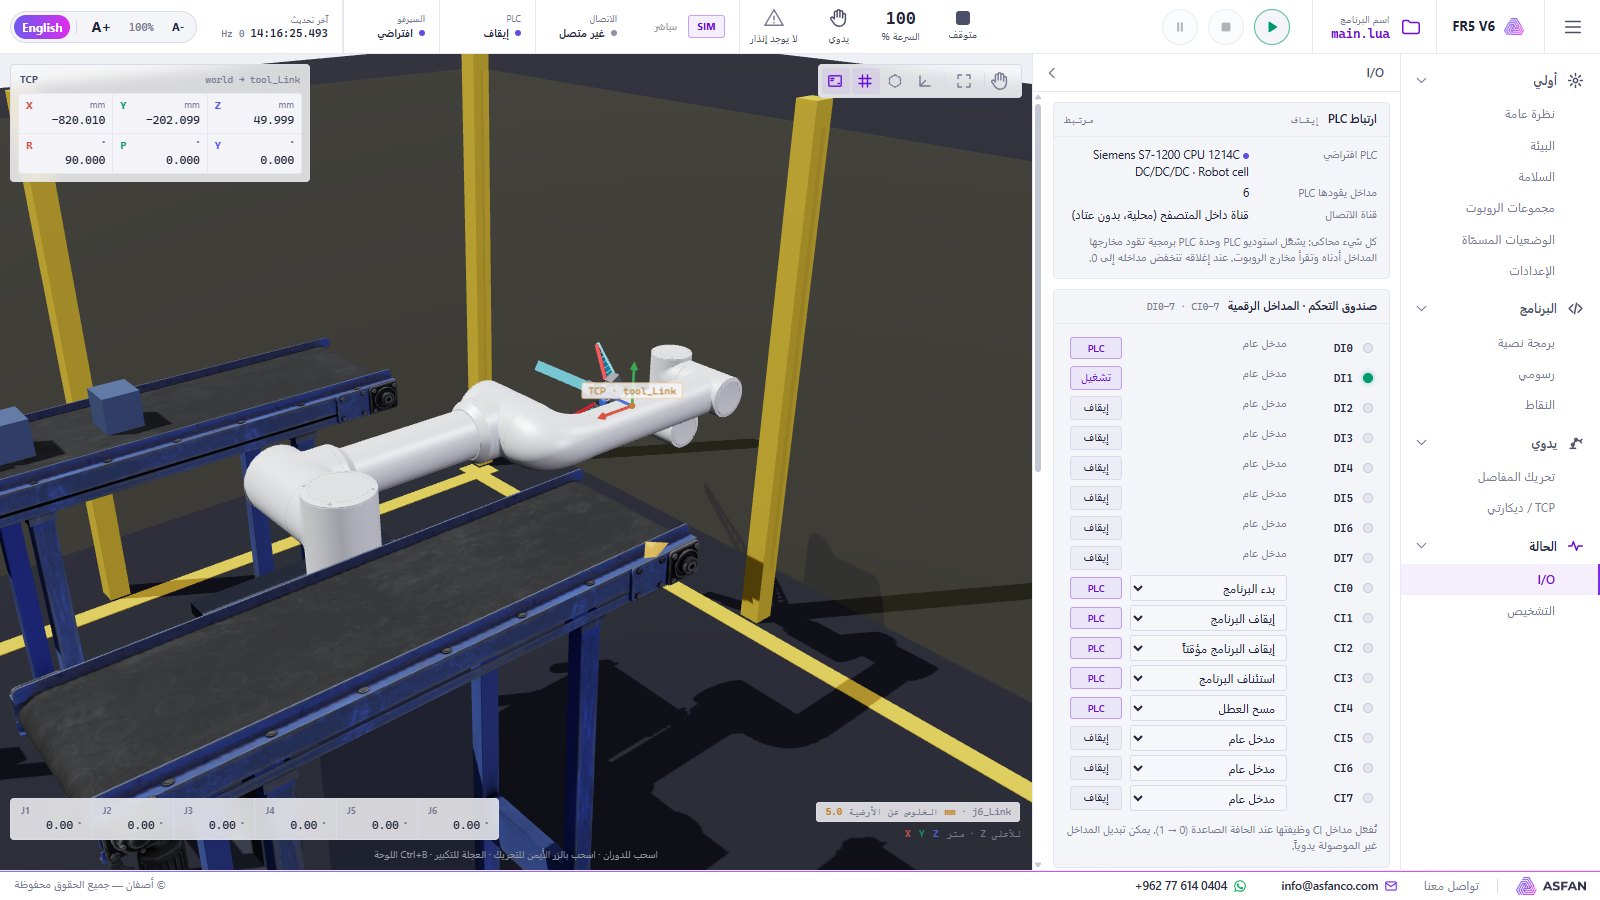
صندوق مساحة العمل والحدود البرمجية للمفاصل وحدود السرعة والخلوص عن الأرضية توقف الحركات غير الآمنة؛ وصندوق تحكم افتراضي بمداخل ومخارج DI/DO وCI/CO والأداة.
أربع خلايا إنتاج جاهزة للتشغيل
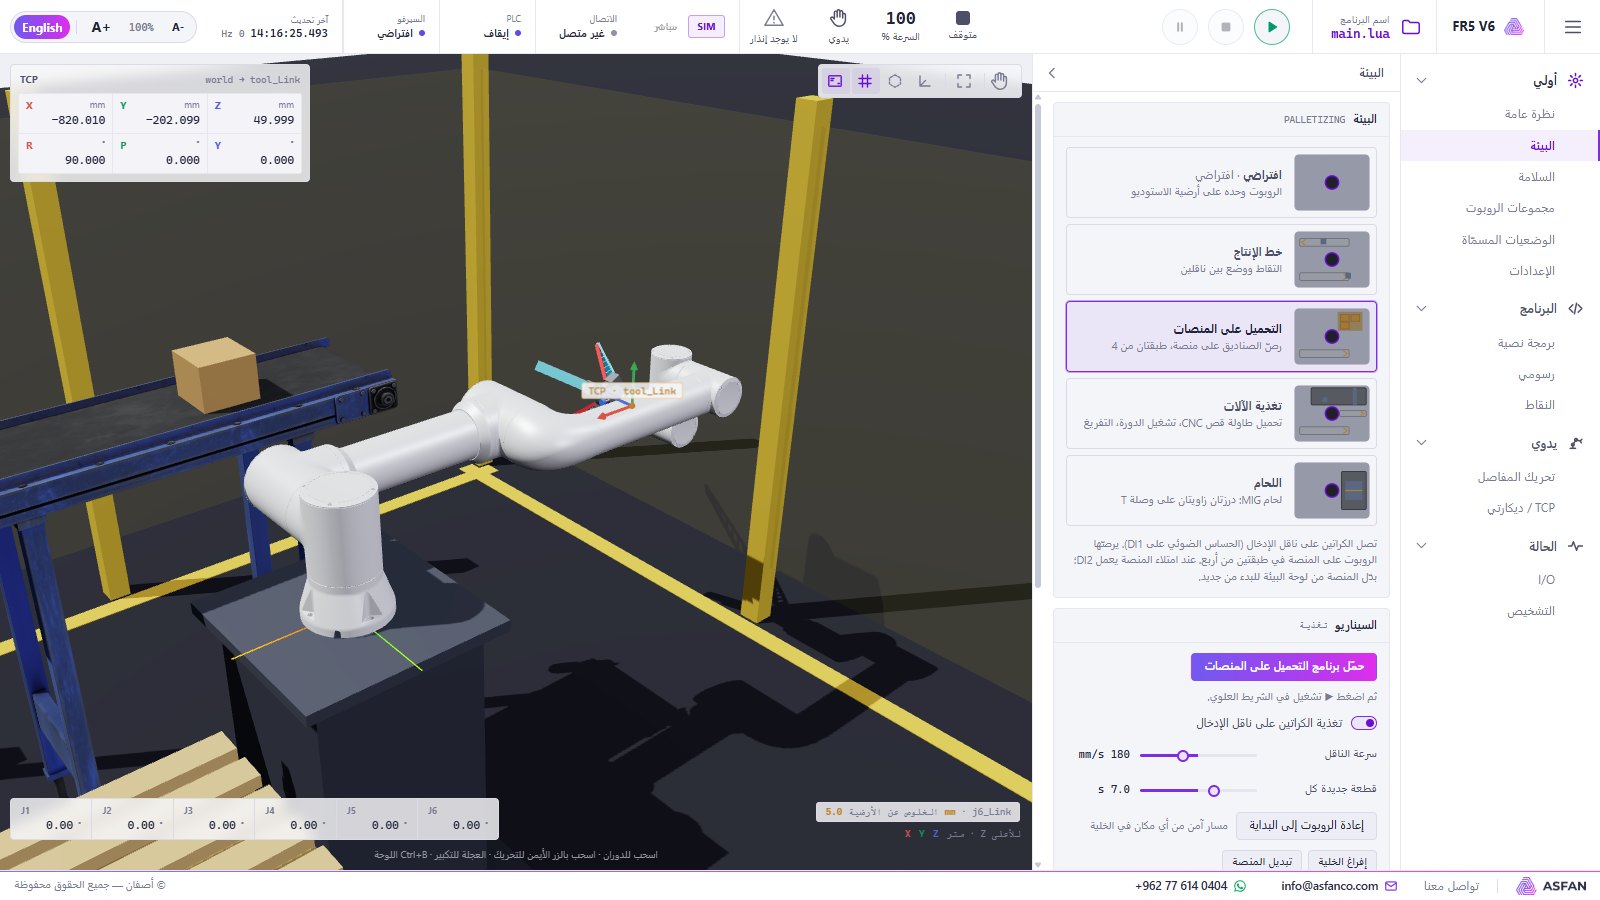
التحميل على المنصات
تصل الكراتين على ناقل الإدخال ويرصّها الروبوت على منصة في طبقتين من أربع.
الإشارات: DI1 كرتونة جاهزة · DI2 المنصة ممتلئة
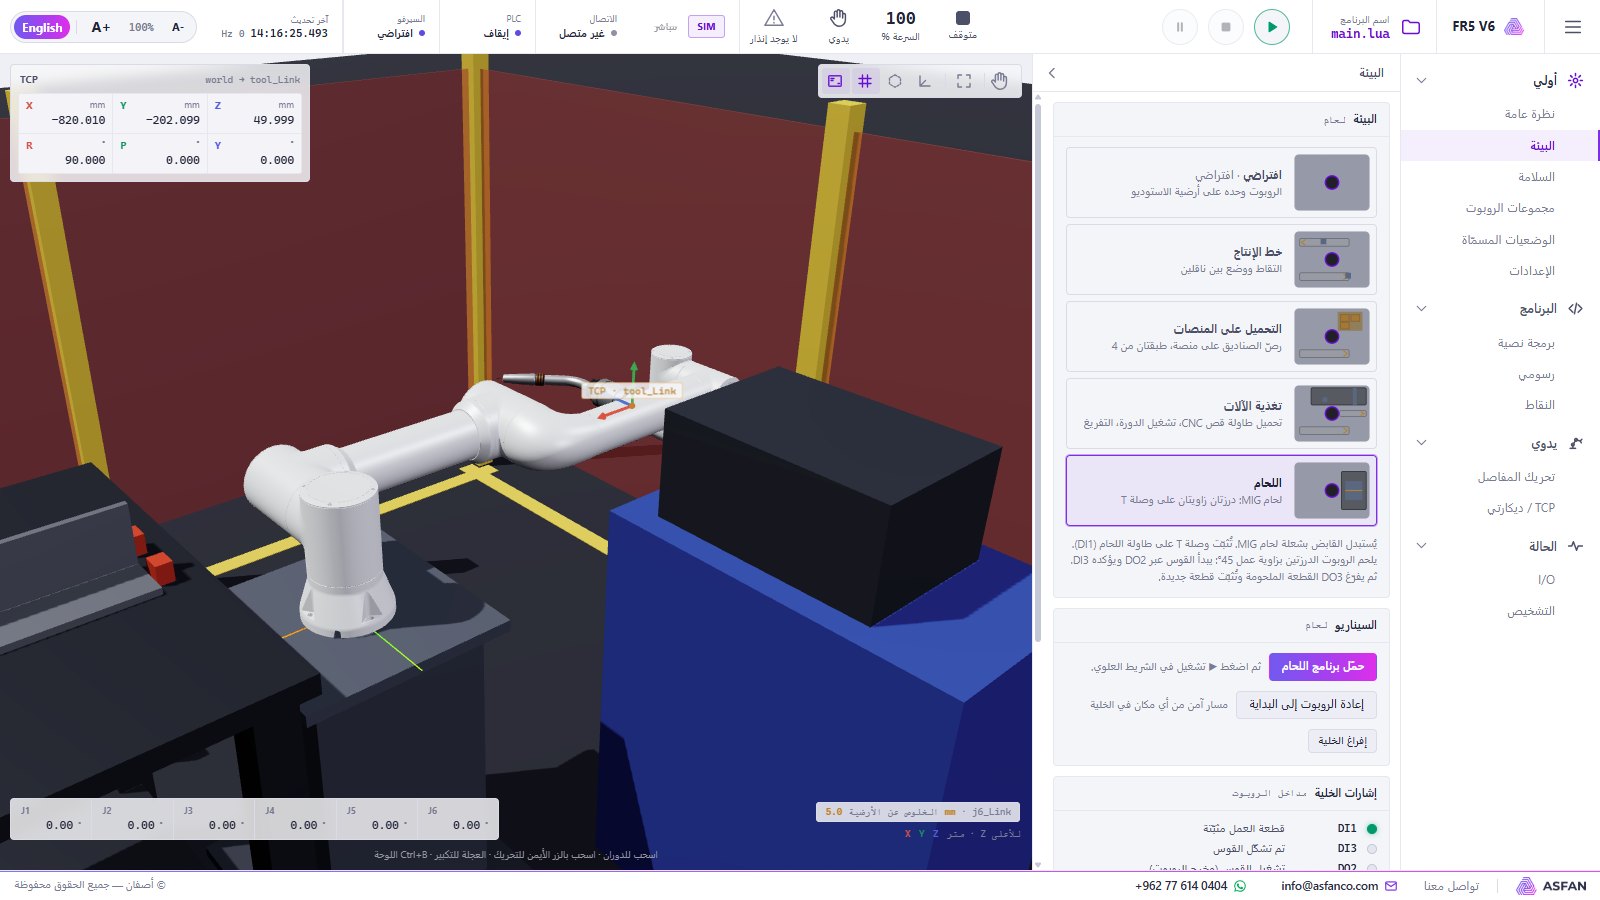
لحام MIG
شعلة MIG تلحم درزتين زاويتين على وصلة T بزاوية عمل 45°.
الإشارات: DI1 القطعة مثبّتة · DO2 تشغيل القوس · DI3 تشكّل القوس · DO3 تفريغ
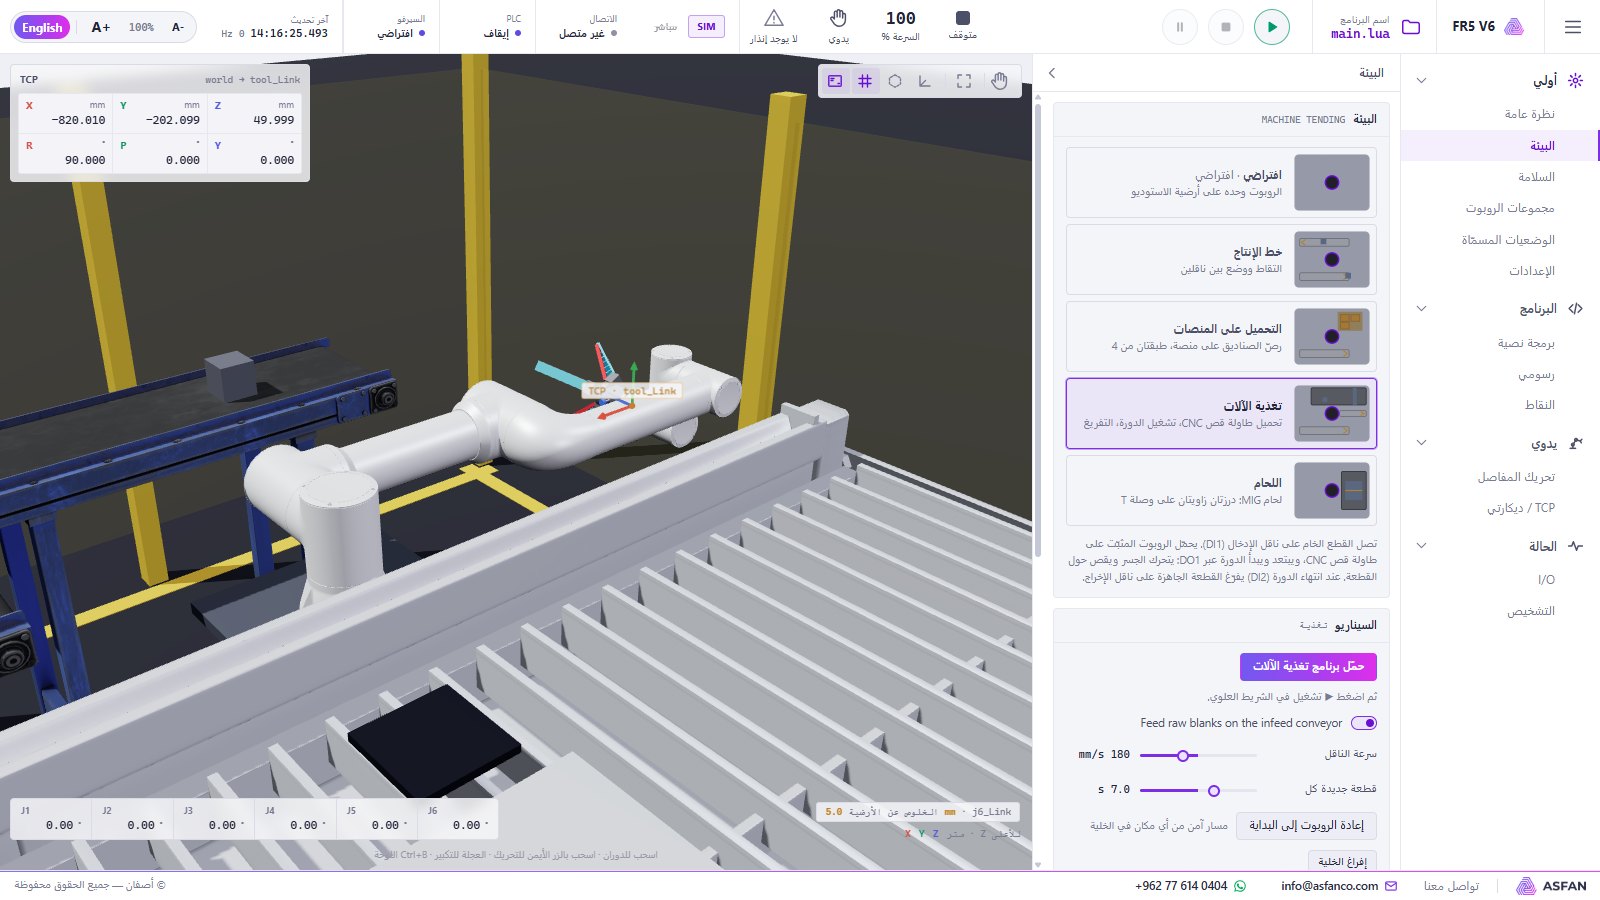
تغذية الآلات (CNC)
يحمّل الروبوت طاولة قص CNC ويبدأ الدورة ثم يفرّغ القطعة الجاهزة.
الإشارات: DI1 قطعة خام جاهزة · DO1 بدء الدورة · DI2 انتهاء الدورة
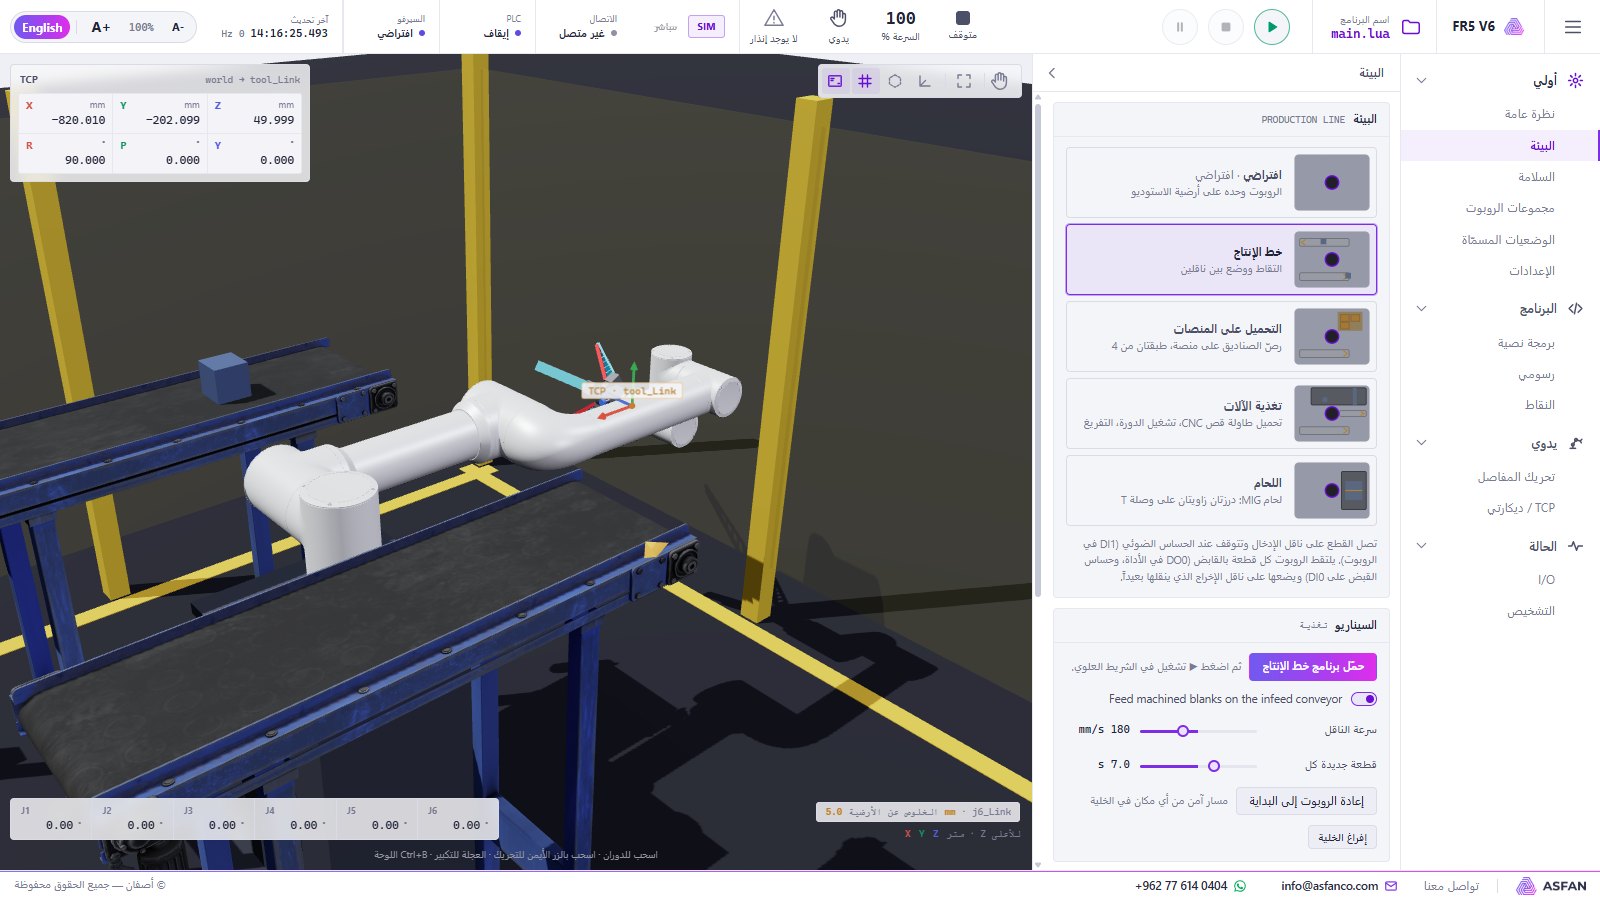
خط الإنتاج
تتوقف القطع عند حساس ضوئي فيلتقطها القابض ويضعها على ناقل الإخراج.
الإشارات: DI1 قطعة في موضع الالتقاط · DO0 للأداة (القابض) · DI0 للأداة (حساس القبض)
برمجة رسومية أو بلغة Lua
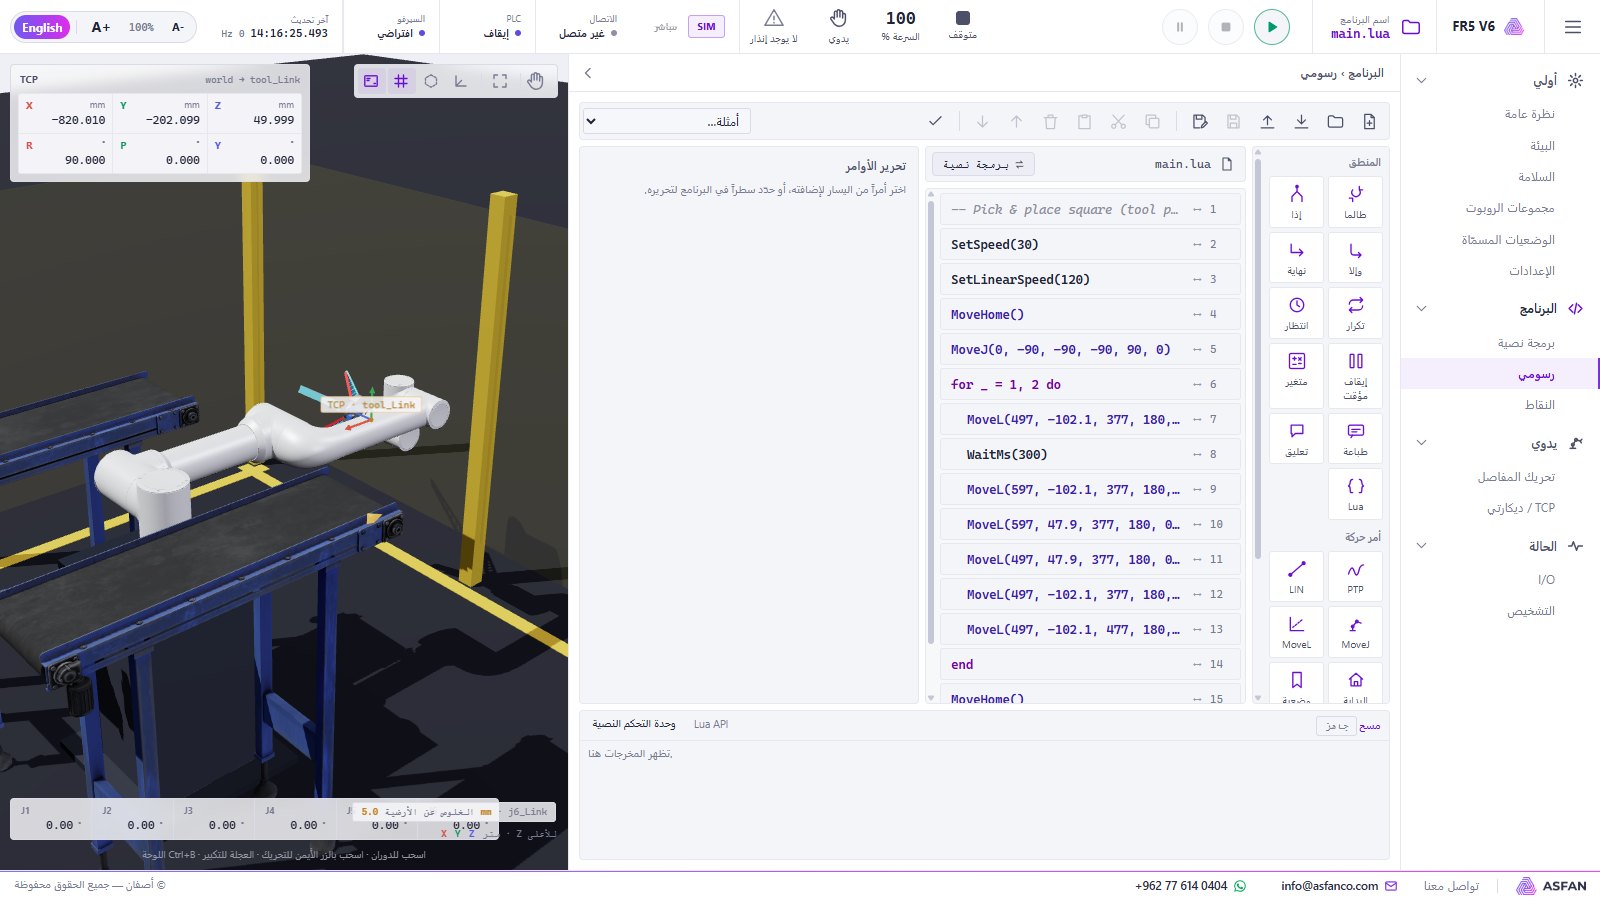
أهم الأوامر
- الأمر
- الوظيفة
PTP(point, speed%)- حركة مفاصل إلى نقطة مُعلّمة
Lin(point, mm/s)- حركة بخط مستقيم إلى نقطة مُعلّمة
MoveJ(j1 … j6)- حركة مفاصل إلى زوايا محددة
MoveL(x, y, z, rx, ry, rz)- حركة بخط مستقيم إلى وضعية محددة
MoveHome() · MovePose(name)- البداية أو وضعية مسمّاة (مسار آمن داخل الخلية)
SetDO · WaitDI · SetToolDO · WaitToolDI- مداخل ومخارج صندوق التحكم والأداة
WaitMs · Pause · print- الانتظار والإيقاف والطباعة
مثال · Lua
SetSpeed(30)
MoveHome()
for _ = 1, 2 do
  MoveL(497, -102.1, 377, 180, 0, -90)
  WaitMs(300)
  MoveL(597, -102.1, 377, 180, 0, -90)
end
print("Cycle complete")نظرة أقرب
شاشات حقيقية من الإصدار 0.3.1. انقر على أي صورة لتكبيرها.
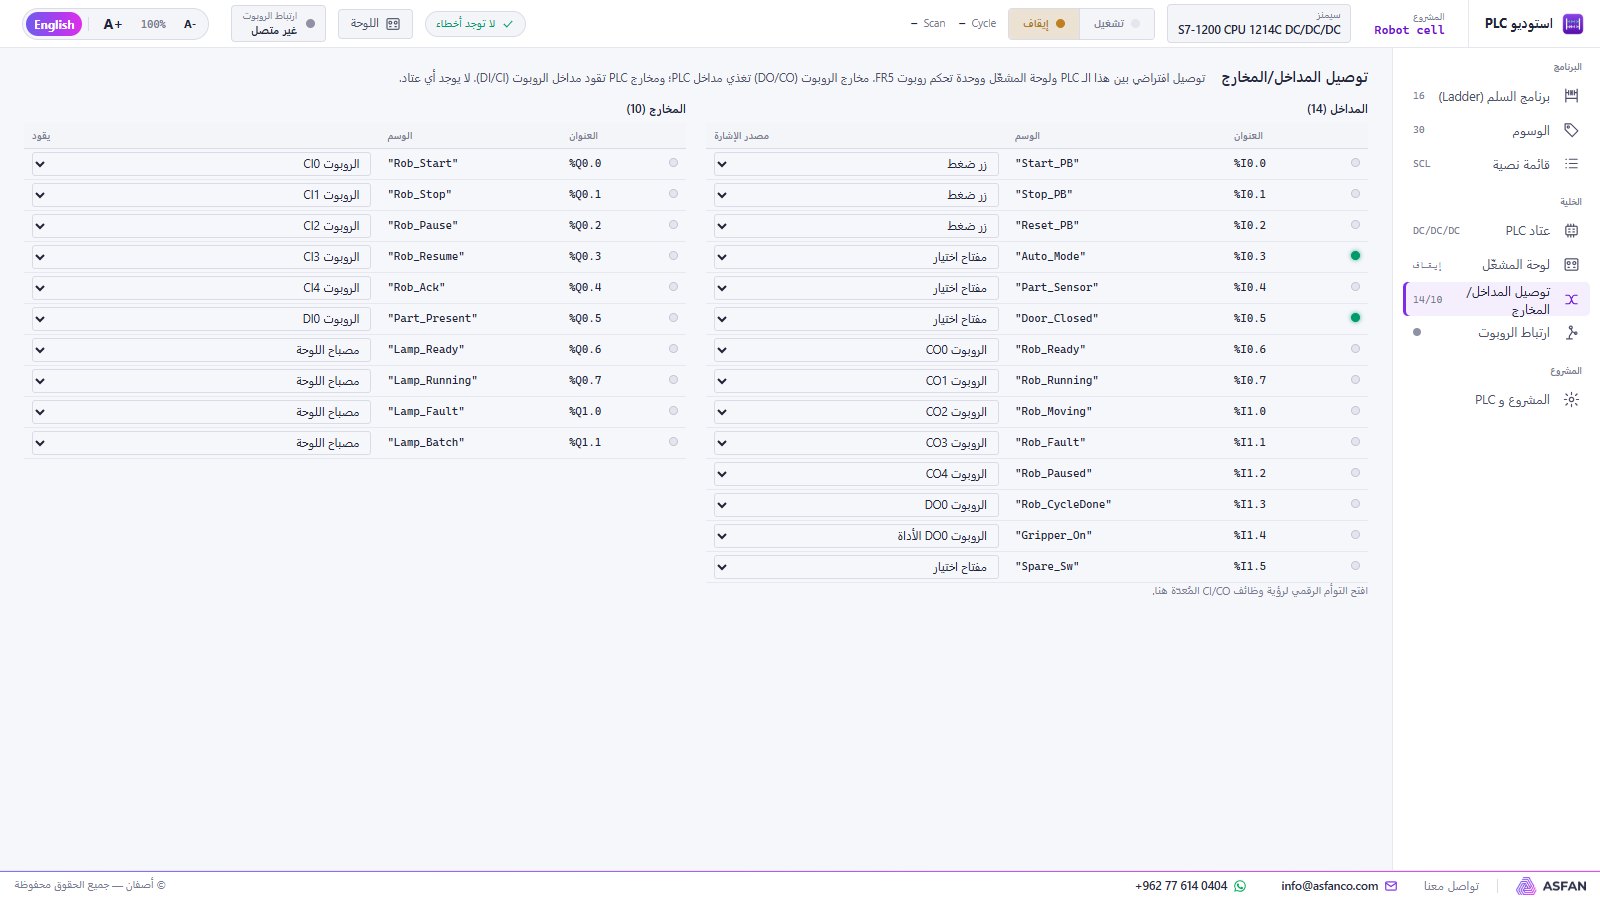
يعمل مع PLC
أضف القسم الصناعي فيبدأ PLC الروبوت ويوقفه مؤقتاً ويراقبه عبر نفس تبادل الإشارات المستخدم في خطوط الإنتاج الحقيقية.
ترخيص الروبوتات — شهري أو سنوي
لم تقرر بعد؟ ثبّت التجربة المجانية 14 يوماً أولاً — بدون مفتاح أو دفع أو حساب.
روبوتات
محاكي الذراع الروبوتية: التحريك والتعليم والبرمجة وأربع خلايا إنتاج والسلامة.
تواصل معنا
للأسعار الحالية · شهري أو سنوي
اطلب ترخيص الروبوتات- شهري — يتجدد كل شهر، مناسب لفصل دراسي أو مشروع تجريبي
- سنوي — دفعة واحدة لـ 12 شهراً
- تحديثات تلقائية مجانية طوال مدة الترخيص
- تذكير قبل انتهاء الترخيص بـ 7 أيام
- أسعار خاصة للمختبرات متعددة الأجهزة
دليل المستخدم
دليل المستخدم
دليل مستخدم كامل يشرح المحاكيين وكل الصفحات وأوامر Lua وتعليمات PLC وتمريناً عملياً للروبوت مع PLC.
أسئلة متكررة
ضع خلية أتمتة كاملة في مختبرك
ثبّت التجربة المجانية 14 يوماً اليوم، أو تحدّث مع فريقنا عن ترخيص روبوتات أو صناعي أو كامل لجامعتك أو مركز التدريب أو شركتك.